
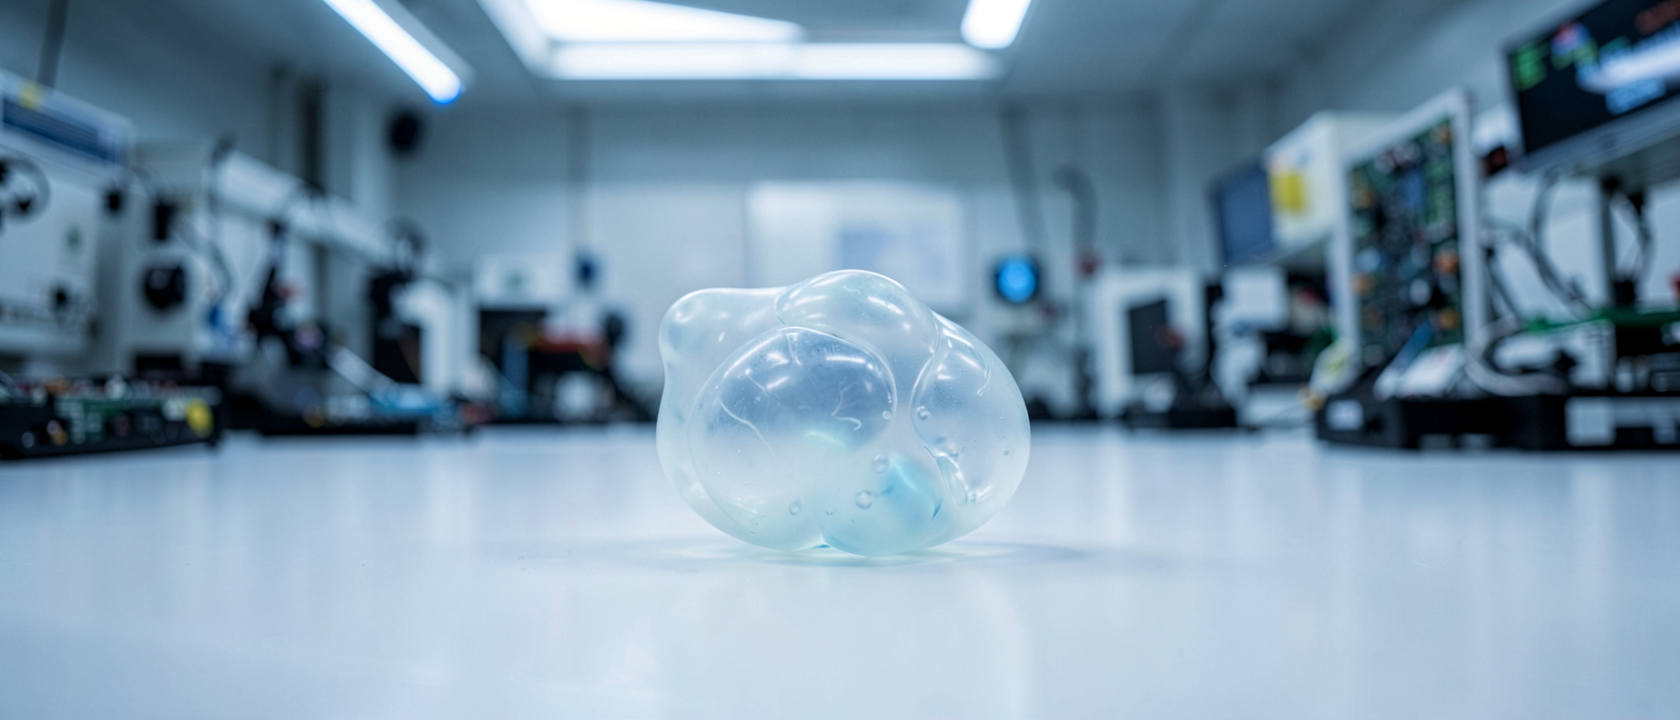
Žádná kola, žádné nohy, a přesto jede
Vezměte bílý silikonový balónek, který se vejde do dlaně. Žádné klouby, žádné pásy, žádné rotující části. A přesto se pohybuje, přelévá se z místa na místo jako kapka rtuti po nakloněné desce, jen řízeně a záměrně. Robot jménem ChemBot, vyvinutý firmou iRobot ve spolupráci s Chicagskou univerzitou, předvedl v říjnu 2009 na konferenci IROS 2009 něco, co v robotice do té doby nikdo neukázal: pohyb bez jediné tuhé součástky.
Nafouknout se nestačí, kde se bere směr?
Tady přichází záludná otázka. Nafouknutí celého robota naráz by z něj udělalo jen větší kouli. Pohyb vzniká řízeným pořadím a způsobem, v jakém se jednotlivé komůrky nafukují a vyfukují. A právě tohle je na ChemBotu překvapivé.
Přelévání těla: co je „jamming skin enabled locomotion“
Vnější povrch ChemBotu tvoří vysoce elastická silikonová kůže z běžně dostupného dvousložkového silikonu. Tahle kůže není jeden celek: je rozdělena na samostatné komůrky, každou lze nafouknout nebo vyfouknout nezávisle na ostatních. Uvnitř komůrek jsou volně sypané částice a vzduch.
Klíčový fyzikální jev, který celý pohyb umožňuje, se odborně nazývá „particle jamming“, česky přibližně ztuhnutí sypného materiálu. Když vzduch z komůrky odejde, tlak klesne, kůže se stáhne a částice uvnitř se vzájemně zablokují. Komůrka přejde z pohyblivého, tekutého stavu do pevného, tuhého. Opačný postup ji zase uvolní.
Pod pružnou kůží se skrývá nestlačitelná kapalina a pohonný prvek měnící svůj objem. Selektivním nafukováním a vyfukováním komůrek v určité posloupnosti robot tlačí vnitřní hmotu postupně jedním směrem, je to jako mačkat zubní pastu z tuby: zmáčknete jeden konec a obsah putuje na druhý. Jenže tady si robot řídí „mačkání“ sám, po celém svém obvodu a v libovolném směru.
Celý princip dostal název „jamming skin enabled locomotion“, zkráceně JSEL. Výsledkem je pohyb podobný valení nebo plazení bez jediného kola, pásu ani kloubu.
iRobot, DARPA a konference v říjnu 2009
Za projektem stojí iRobot, firma, kterou pravděpodobně znáte díky robotickému vysavači Roomba, jenž se poprvé prodával v září 2002. Na ChemBotu iRobot spolupracoval s Chicagskou univerzitou; v rámci širšího programu se zapojily také Harvardova univerzita a MIT.
Peníze na výzkum přišly od DARPA, americké agentury pro obranný výzkum, a od Armádní výzkumné kanceláře USA. Celková výše grantu dosáhla 3,3 milionu dolarů, přidělených v červnu 2008. ChemBot byl pak poprvé veřejně ukázán v říjnu 2009 na konferenci IEEE/RSJ International Conference on Intelligent Robots and Systems.
Proč armádu takový robot zajímá? DARPA v zadání projektu uvedla konkrétní cíl: robot schopný proniknout otvorem menším, než jsou jeho vlastní rozměry, a pohybovat se v uzavřených nebo nepřátelských prostorech. ChemBot se vejde do dlaně, přesto by v principu mohl projít skulinou, do které by se jinak nevešel, protože nemá žádnou pevnou část, která by ho blokovala.
Co víme a co jsou dohady
Zdroje o rychlosti pohybu ChemBotu mlčí, žádná naměřená ani odhadovaná hodnota k dispozici není. Stejně tak chybí podrobnější informace o tom, v jaké fázi vývoje robot v roce 2009 skutečně byl. Na konferenci šlo o první demonstraci principu pro vědeckou komunitu, ne o hotový produkt připravený k nasazení.
V médiích se tehdy objevovaly zmínky o možném využití pro sledování nepřítele. Jenže to byl výklad novinářů, nikoli potvrzený záměr DARPA. Agentura své cíle formulovala jinak: přístup do obtížně dostupných prostorů pro vojenské účely. Slovo „sledování“ v dokumentech DARPA nenajdete.
V roce 2010 vznikl nástupnický prototyp, na němž tentokrát spolupracovaly iRobot, MIT a Harvard společně, s tělem rozděleným na selektivně nafukovatelné segmenty. Kde výzkum nakonec vedl a zda se ChemBot dostal za hranice laboratoře, dostupné zdroje neprozrazují.